

Moteur Explication/Rotation du moteur
Jul 31, 2023
Laisser un message
Explication du moteur/rotation du moteur

1.Principe
Le résolveur est un capteur de position couramment utilisé dans le contrôle moteur, le rôle du résolveur est de mesurer avec précision la position, la vitesse et le sens de rotation du rotor du moteur, de transmettre ces signaux à la commande électronique et de contrôler le moteur par l'algorithme de contrôle du logiciel .
Il peut contrôler la fréquence et la séquence du courant alternatif triphasé, de sorte que la vitesse et la direction (avant et arrière) du moteur d'entraînement puissent être modifiées. Lorsque le moteur synchrone à aimant permanent fonctionne, le champ magnétique rotatif généré par la bobine de stator tourne de manière synchrone avec le rotor, et le pôle de champ magnétique rotatif et le pôle du rotor maintiendront un certain angle, et le changement de rotation est la rotation qui surveille le position et vitesse du rotor.
Le principe de rotation: en entrant un signal sinusoïdal haute fréquence dans la bobine du rotor, c'est-à-dire que nous appelons souvent le signal d'excitation (l'alimentation du résolveur), nous pouvons alors recevoir le signal d'induction haute fréquence renvoyé par le rotor induit dans la bobine, et les informations sinus et cosinus correspondantes peuvent être obtenues après traitement, et la position absolue du stator peut être obtenue après analyse logicielle.
2.Étalonnage
Il existe de nombreux dictons populaires dans l'étalonnage de la transformation rotative dans le travail quotidien, tels que l'étalonnage de l'angle zéro, l'étalonnage de l'angle du moteur, etc. Bien que les déclarations soient différentes, le contenu et la fonction sont les mêmes, c'est-à-dire connaître l'écart angulaire entre la position zéro de la rotation et la position zéro du moteur.
3. Échecs courants
S'il y a un problème avec la rotation, alors il y a forcément un problème en termes de vitesse de rotation.
1. Dans l'état statique du véhicule (la vitesse réelle du moteur est nulle), l'instrument signale à tort que le moteur a une vitesse ;
2. Dans des conditions normales de haute tension, le moteur à pédale de vitesse n'a pas de vitesse de sortie ;
3. Provoquer un défaut de surintensité matérielle triphasée ;
4. Provoquer une panne IGBT ;
5. Provoquer une gigue de vitesse du moteur :
6. Causer le calage du moteur ;
7. Vibration, bruit anormal ;
Un nouveau défaut causé par la mauvaise séquence du faisceau rotatif : un moteur a passé la détection de la version logicielle et matérielle du contrôleur, et la condition de travail NVH est apparue comme un clic et un bruit anormal, la courbe caractéristique était anormale, la vitesse était négative , et enfin l'erreur de conception du harnais du résolveur a été trouvée.
Passez la quantité de détection électrique
Il y a généralement 6 lignes rotatives connectées à l'extrémité du moteur à partir de l'extrémité du contrôleur de moteur, à savoir : ref± (signal d'excitation), sin± (signal sinusoïdal) et cos± (signal cosinus), chaque groupe de signaux est un signal d'accord) et cos ± (signal cosinus), chaque groupe de signaux a sa propre valeur négative correspondante, vous pouvez déterminer s'il s'agit d'un défaut de rotation en mesurant les trois ensembles de valeurs de résistance de rotation à l'extrémité du plug-in de commande du moteur ou à l'extrémité du moteur.
2) Courbe caractéristique
La vitesse du moteur est un signal compagnon du couple moteur, tout comme un engrenage, vous voulez que l'engrenage tourne, alors une force externe est nécessaire.
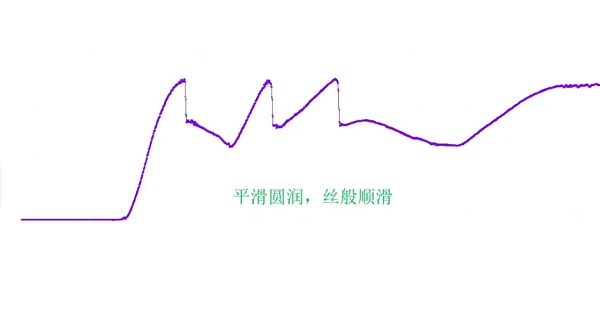
La vitesse normale du moteur change en douceur et linéairement.
Lisse et arrondi, soyeux
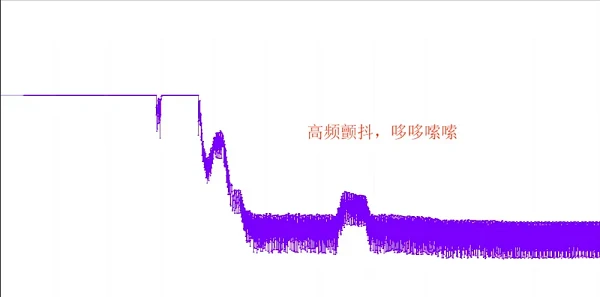
Anomalie : La courbe de vitesse du moteur affichée sous un défaut de rotateur ressemble à une bavure. Pendant le processus de conduite du véhicule, en raison de la gigue de la vitesse du moteur, cela provoquera des secousses de conduite de l'ensemble du véhicule.
Faisceau rotatif, une extrémité est connectée à la prise basse tension du contrôleur de moteur et l'autre extrémité est connectée à la prise basse tension du moteur, nous avons les moyens de diagnostic suivants :
1) Débranchez le plug-in basse tension à l'extrémité du contrôleur de moteur et le plug-in basse tension à résolution variable à l'extrémité du moteur, et utilisez un multimètre pour mesurer le marche-arrêt de l'excitation (ref ±), sinus ( sin±) et cosinus (cos±);
2) Si la mesure de la valeur négative de la rotation est normale, mais ne peut pas juger si le faisceau de câbles et le problème de connexion virtuelle enfichable, vous pouvez installer le plug-in basse tension aux deux extrémités, saisir le faisceau de câbles et secouez-le vigoureusement, si la vitesse de l'instrument fluctue anormalement, il est encore nécessaire de vérifier soigneusement le faisceau de câbles et la prise basse tension;
3) Si la valeur de résistance mesurée du résolveur est normale (à partir de l'extrémité enfichable basse tension du contrôleur de moteur et de l'extrémité du moteur), et qu'il est confirmé que le faisceau de câbles et le plug-in sont normaux, le contrôleur de moteur doit Est remis, remplacé.
